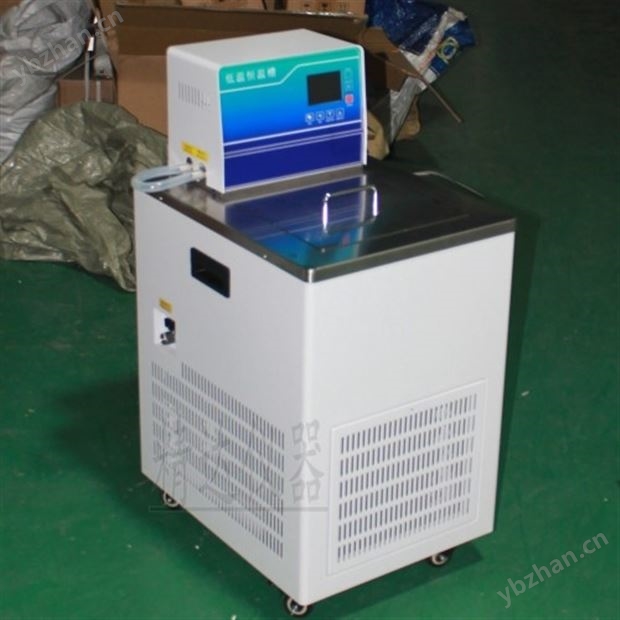
可程式高低溫箱的溫控精度����、穩(wěn)定性與重復(fù)性,核心取決于PID智能控溫算法的調(diào)試精度�����。作為設(shè)備溫控系統(tǒng)的核心控制邏輯�����,PID算法通過(guò)比例���、積分�����、微分參數(shù)協(xié)同調(diào)節(jié)�����,解決設(shè)備升溫滯后、超溫��、低溫震蕩����、溫區(qū)不均等常見(jiàn)問(wèn)題��,是保障環(huán)境模擬試驗(yàn)數(shù)據(jù)關(guān)鍵技術(shù)���,廣泛應(yīng)用于電子、新能源高低溫可靠性測(cè)試����。
PID算法的核心調(diào)控邏輯分為三部分,適配高低溫箱的冷熱交替工作特性���。比例參數(shù)P負(fù)責(zé)快速響應(yīng)溫度偏差�����,數(shù)值越大響應(yīng)速度越快�����,但過(guò)大會(huì)導(dǎo)致高溫超調(diào)�、低溫震蕩�����;積分參數(shù)I用于消除靜態(tài)溫差,解決溫度恒定后偏移問(wèn)題�,適配設(shè)備長(zhǎng)時(shí)間恒溫試驗(yàn)場(chǎng)景;微分參數(shù)D可預(yù)判溫度變化趨勢(shì)����,有效抵消升溫、降溫過(guò)程中的溫度滯后�,規(guī)避冷熱切換時(shí)的溫度波動(dòng)。
設(shè)備調(diào)試的核心難點(diǎn)在于高低溫區(qū)間參數(shù)適配性差異��。常規(guī)固定PID參數(shù)無(wú)法滿足-70℃至150℃寬溫域運(yùn)行需求����,高溫加熱階段響應(yīng)快、易超調(diào)�����,低溫制冷階段換熱滯后���、溫控遲緩����。因此需采用分段式PID調(diào)試方案�,根據(jù)高溫、中溫�����、低溫��、溫變階段設(shè)定獨(dú)立參數(shù)�,適配不同工況的溫控需求。
實(shí)操調(diào)試需遵循循序漸進(jìn)原則����。首先空載校準(zhǔn)基礎(chǔ)參數(shù),調(diào)低P值避免超調(diào)�,微調(diào)I值消除穩(wěn)態(tài)誤差,輕微搭配D值穩(wěn)定溫變過(guò)程���。隨后進(jìn)行負(fù)載實(shí)測(cè)��,模擬真實(shí)試驗(yàn)工況�����,修正參數(shù)解決帶載溫度漂移問(wèn)題�����。同時(shí)需規(guī)避常見(jiàn)誤區(qū)��,參數(shù)過(guò)度追求靈敏會(huì)引發(fā)溫度震蕩�,參數(shù)過(guò)于保守則會(huì)導(dǎo)致溫控響應(yīng)滯后、試驗(yàn)效率降低�����。
優(yōu)質(zhì)的PID調(diào)試可將高低溫箱溫度偏差控制在±0.5℃內(nèi)��,大幅提升試驗(yàn)數(shù)據(jù)重復(fù)性��。結(jié)合設(shè)備風(fēng)道循環(huán)�����、制冷加熱系統(tǒng)特性?xún)?yōu)化算法參數(shù)��,能有效解決溫變速率不均��、恒溫波動(dòng)等問(wèn)題���,保障各類(lèi)高低溫交變�、恒溫試驗(yàn)的規(guī)范性與準(zhǔn)確性����。

 儀表網(wǎng)手機(jī)版
 儀表網(wǎng)小程序


 采購(gòu)中心
 手機(jī)版
 官方微信
 公眾號(hào):ybzhan
 掃碼關(guān)注視頻號(hào)