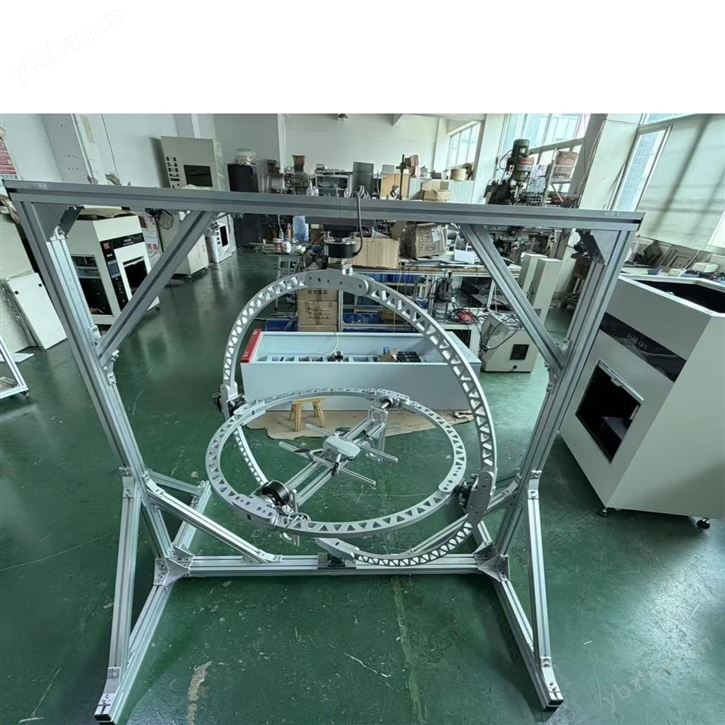
系統(tǒng)核心分為三自由度姿態(tài)測試與六自由度全域測試兩大體系,適配不同測試場景需求����。三自由度系統(tǒng)聚焦無人機核心姿態(tài)運動����,通過雙層萬向支架機械結構搭建運動載體�,外環(huán)獨立管控Z軸偏航360°旋轉,內環(huán)精準實現(xiàn)X軸橫滾���、Y軸俯仰雙向角度擺動��,依托低摩擦精密軸承消除機械卡滯與間隙誤差���,完整還原無人機飛行中的傾斜、轉向�、偏轉等基礎姿態(tài)變化。六自由度系統(tǒng)在三軸旋轉姿態(tài)基礎上�����,疊加X���、Y�、Z三軸直線位移運動�����,覆蓋無人機空中飛行的全部運動維度���,高度貼合真實飛行工況���。
在測試運行邏輯上,系統(tǒng)采用「精準裝夾-動態(tài)隨動-同步采集-數(shù)據(jù)分析」全閉環(huán)工作機制�����。測試前通過模塊化快拆工裝固定無人機設備���,精準校準機體重心與測試臺旋轉中心重合�,搭配平衡配重結構消除偏心誤差�,保障測試基準的精準性。測試過程中���,臺架支持被動隨動+主動驅動雙模式運行��,被動模式下可跟隨無人機自主姿態(tài)動作實時聯(lián)動�,無約束復刻飛行姿態(tài)�;主動模式下可通過伺服機構精準輸出預設姿態(tài)擾動��、角度位移���,模擬復雜氣流、姿態(tài)干擾等飛行場景��。
數(shù)據(jù)采集與測控是系統(tǒng)的核心技術核心�����。設備集成高精度角度編碼器���、六維力力矩傳感器與姿態(tài)感知單元�����,毫秒級同步采集三軸姿態(tài)角度�、運動角速度���、動力扭矩�、載荷拉力等核心參數(shù)��,同步傳輸至上位PLC測控系統(tǒng)。依托專屬算法對海量數(shù)據(jù)進行濾波降噪���、耦合解算�����、誤差修正�����,精準剝離機械干擾數(shù)據(jù),真實還原無人機飛控算法響應速度���、姿態(tài)穩(wěn)定性����、動力匹配度���、抗擾動能力等核心性能指標����,完成飛控參數(shù)標定�����、算法迭代驗證、整機姿態(tài)性能合規(guī)性檢測���。
相較于傳統(tǒng)實測與仿真測試�����,該系統(tǒng)依托物理實體隨動結構彌補純仿真數(shù)據(jù)失真��、真實試飛風險高的短板�,以機械結構高保真模擬+數(shù)據(jù)高精度采集的核心優(yōu)勢��,精準匹配GB/T2423.10-2019等行業(yè)測試標準���,可全面覆蓋多旋翼���、固定翼等各類中小型無人機的研發(fā)調試、出廠檢測�、性能迭代全流程需求,為無人機飛行控制系統(tǒng)優(yōu)化����、整機可靠性升級提供精準、可控、可溯源的數(shù)據(jù)支撐��。
 儀表網(wǎng)手機版
 儀表網(wǎng)小程序
 公眾號:ybzhan
 掃碼關注視頻號


 手機版
 官方微信









 采購中心
 云林县|
澄迈县|
岳阳县|
哈尔滨市|
克拉玛依市|
高淳县|
三都|
东莞市|
平度市|
海淀区|
阿图什市|
永年县|
克什克腾旗|
射阳县|
民和|
桦南县|
红河县|
延津县|
衡山县|
新干县|
手游|
京山县|
和龙市|
托里县|
原平市|
讷河市|
凌海市|
庄河市|
堆龙德庆县|
孟连|
磴口县|
陇西县|
西青区|
富宁县|
玛多县|
尖扎县|
昌乐县|
紫阳县|
霞浦县|
于田县|
淳安县|

